
Tự làm bàn xoay sản phẩm 360° bằng in 3D và Arduino
Bàn xoay chậm, êm, chỉnh tốc độ và đổi chiều bằng nút bấm. Thiết kế CAD, vật tư, sơ đồ đấu nối và code Arduino để bạn tự làm.
Đăng ngày
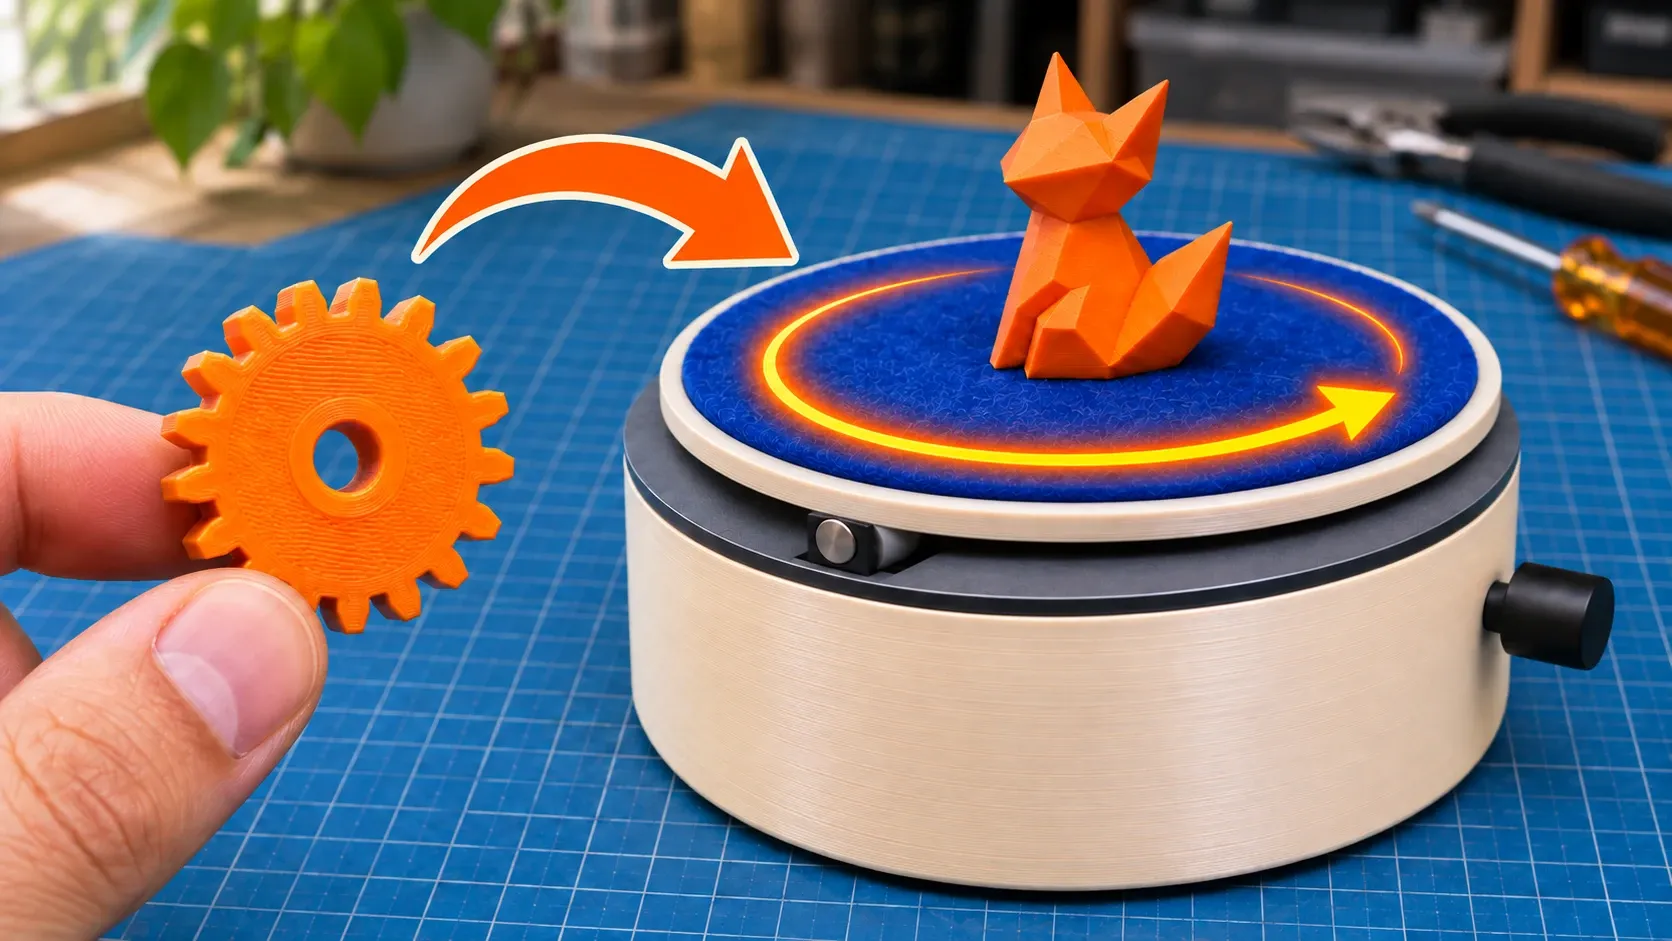
Chiếc máy đầu tiên của FoxBench DIY là một bàn xoay sản phẩm: mâm tròn quay chậm và đều để quay video sản phẩm 360° trên phông. Nó cũng là máy được dùng lại nhiều nhất trên kênh, vì mọi máy làm sau này đều sẽ đứng lên mâm này để quay cảnh cuối.
Yêu cầu đặt ra từ đầu:
- Quay chậm và êm, không giật, để cảnh quay mượt.
- Chỉnh tốc độ bằng núm vặn, đổi chiều bằng nút bấm.
- Chịu được vật khoảng 1kg mà không võng mâm.
- Cấp nguồn bằng cáp USB-C thông thường.
- Dùng tối đa vòng bi, trục và ốc vít có sẵn trong xưởng.
Dự án đang làm: bản thiết kế đã xong, đang in thử chi tiết và thử mạch. Bài sẽ được cập nhật ảnh máy thật và video khi quay xong.
Thiết kế CAD
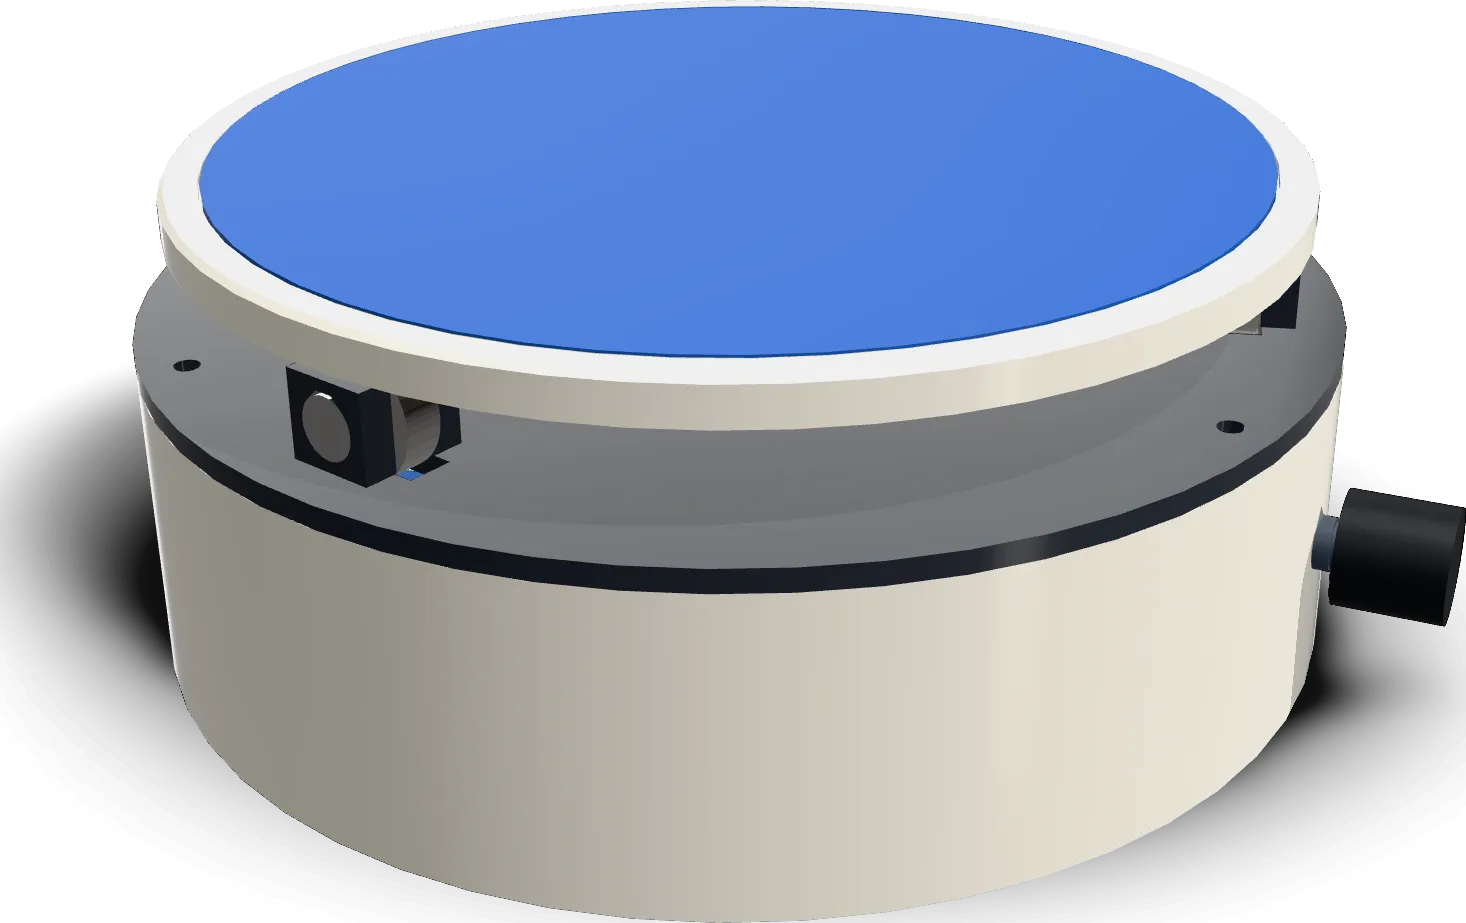
Máy có kích thước tổng Ø160 × 64.5mm, gồm 6 chi tiết in 3D. Mọi chi tiết đã được đặt sẵn hướng in để không cần support.
| Chi tiết | Kích thước | Ghi chú |
|---|---|---|
| Vỏ hộp | Ø160 × 42mm | Chứa Arduino Nano, mạch ULN2003, công tắc. Phía trước có lỗ biến trở và nút bấm, phía sau có cửa USB |
| Nắp trên | dày 3mm | Ụ ép vòng bi ở tâm, 3 cụm con lăn, motor bắt từ mặt dưới |
| Mâm xoay | Ø150 × 6mm | Mặt trên lõm 1mm để dán nỉ, trục inox Ø8 ép xuyên tâm |
| Vành răng | 75 răng, module 1.2 | Bắt vào mặt dưới mâm bằng 4 vít M3 qua ốc cấy đồng |
| Bánh răng nhỏ | 15 răng | Lỗ chữ D cắm khít trục motor |
| Nút bấm | — | Xuyên qua thành vỏ, đè lên cần gạt công tắc bên trong |
Truyền động 1:5
Motor bước 28BYJ-48 quay bánh răng 15 răng, ăn khớp với vành răng 75 răng gắn dưới mâm. Tỉ số 15:75 = 1:5 vừa giảm tốc vừa tăng lực xoắn. Motor chạy tối đa khoảng 12 vòng/phút, nên mâm quay nhanh nhất khoảng 2,3 vòng/phút, tức khoảng 26 giây một vòng: đủ chậm để quay sản phẩm.
Răng được dịch chỉnh +0.25 / −0.25 và chừa khe hở khoảng 0.14mm, để bánh răng in 3D chạy êm mà không bị kẹt.
Mâm tì lên 3 con lăn
Thay vì để vòng bi ở tâm gánh cả mâm, mâm tì lên 3 vòng bi 688 làm con lăn đặt ở bán kính 66mm, gần thành vỏ. Vòng bi ở tâm chỉ giữ mâm đúng tâm. Cách này có hai cái lợi:
- Tải dồn ra gần thành vỏ nên nắp trên mỏng 3mm vẫn không bị võng khi đặt vật nặng.
- Mâm chỉ cần nhấc lên là tháo ra được để vệ sinh hay thay nỉ.
Màu in
In bằng PLA. Thân máy in màu sáng để tương phản với phông xanh dương, bánh răng in màu tối, nút bấm in màu nổi (đỏ hoặc cam) cho dễ thấy trong khung hình.
Vật tư
Phần cơ khí (đa số là đồ thông dụng trong xưởng in 3D):
| Món | Số lượng | Dùng cho |
|---|---|---|
| Vòng bi 688 (8×16×5mm) | 4 | 1 ở tâm + 3 con lăn |
| Trục inox Ø8 | 1 đoạn 18.5mm + 3 đoạn 14.6mm | Trục tâm (ép vào mâm) + trục con lăn |
| Trục thép Ø2 | 2 đoạn 14mm | Chốt giữ công tắc hành trình |
| Ốc cấy nhiệt đồng M3×6×4.5 | 4 | Vành răng |
| Ốc cấy nhiệt đồng M3×4×4.5 | 3 | Trụ bắt nắp trong vỏ |
| Vít M3×6 | 8 | Bắt vành răng và mạch ULN2003 |
| Vít M3×10 + đai ốc M3 | 5 vít, 2 đai ốc | Bắt nắp vào vỏ, bắt motor |
| Nỉ có keo (hoặc cao su non) | 1 miếng Ø140mm | Phủ mặt mâm |
Phần điện tử:
| Món | Thông số cần chọn |
|---|---|
| Động cơ bước 28BYJ-48 | Bản 5V |
| Mạch driver ULN2003 | Loại bán kèm 28BYJ-48 |
| Arduino Nano | Cổng Type-C, loại chưa hàn chân cho gọn |
| Biến trở | B10K, cổ ren M7, trục Ø6 |
| Núm vặn | Vừa trục Ø6 |
| Công tắc hành trình KW11 | Cán 16mm, dùng làm nút đổi chiều |
| Dây điện, ống co nhiệt | 24–26AWG |
| Cáp USB-C + củ sạc 5V | Loại dùng cho điện thoại |
Sơ đồ đấu nối

| Arduino Nano | Nối tới |
|---|---|
| D8, D9, D10, D11 | IN1, IN2, IN3, IN4 trên mạch ULN2003 |
| 5V, GND | + và − của mạch ULN2003 |
| A0 | Chân giữa biến trở (2 chân ngoài vào 5V và GND) |
| D2 | Công tắc KW11: chân COM vào D2, chân NO vào GND |
Cả máy chạy bằng một cáp USB-C cắm vào Nano. Motor 28BYJ-48 bản 5V ăn rất ít dòng nên chạy thẳng từ nguồn USB được, không cần nguồn rời.
Code Arduino
Code dùng thư viện AccelStepper (cài trong Arduino IDE: Sketch → Include Library → Manage Libraries, tìm “AccelStepper”). Núm vặn đổi tốc độ từ 0 đến 800 bước/giây, mỗi lần nhấn nút thì mâm đổi chiều.
#include <AccelStepper.h>

// Thứ tự chân 8, 10, 9, 11 là đúng cho 28BYJ-48
AccelStepper motor(AccelStepper::HALF4WIRE, 8, 10, 9, 11);
const int POT = A0;
const int BTN = 2;
int dir = 1;
bool lastBtn = HIGH;

void setup() {
  pinMode(BTN, INPUT_PULLUP);
  motor.setMaxSpeed(1000);
}

void loop() {
  bool b = digitalRead(BTN);
  if (lastBtn == HIGH && b == LOW) {  // nhấn nút: đổi chiều
    dir = -dir;
    delay(30);                         // chống dội phím
  }
  lastBtn = b;

  int speed = map(analogRead(POT), 0, 1023, 0, 800);  // bước/giây
  motor.setSpeed(dir * speed);
  motor.runSpeed();
}
Hai chỗ dễ sai:
- Thứ tự chân 8, 10, 9, 11 trong dòng khai báo motor là cố ý. Nếu khai báo 8, 9, 10, 11 thì motor 28BYJ-48 chỉ rung tại chỗ chứ không quay.
- Nút dùng
INPUT_PULLUPnên không cần điện trở ngoài: bình thường chân D2 đọc HIGH, nhấn nút thì nối xuống GND và đọc LOW.
Code chưa được thử trên máy hoàn chỉnh. Nên cắm mạch trên breadboard chạy thử trước khi lắp vào vỏ.
Các bước lắp
- In 6 chi tiết và một mẫu thử dung sai. In cặp bánh răng trước để kiểm tra độ ăn khớp.
- Cắt trục inox Ø8 bằng máy cắt: 1 đoạn 18.5mm và 3 đoạn 14.6mm, mài phẳng hai đầu.
- Cấy ốc đồng M3 bằng mỏ hàn vào vành răng và 3 trụ trong vỏ.
- Ép vòng bi 688 vào ụ giữa nắp trên, ép trục Ø8 vào tâm mâm.
- Lắp 3 con lăn: đặt vòng bi vào khe, gõ trục inox xuyên qua trụ đỡ.
- Hàn dây vào biến trở và công tắc, cắm dây Nano – ULN2003 – motor, nạp code và cho motor chạy thử trên bàn.
- Bắt motor dưới nắp trên, cắm bánh răng nhỏ lên trục.
- Lắp mạch vào vỏ, cắm 2 chốt Ø2 giữ công tắc, thả nút bấm vào lỗ, đi dây gọn.
- Bắt vành răng dưới mâm bằng 4 vít M3×6, dán nỉ lên mặt mâm.
- Thả mâm xuống: trục tâm lọt vào vòng bi, mâm tì lên 3 con lăn, bánh răng tự khớp. Bắt nắp vào vỏ bằng 3 vít.
Mẹo khi in và chỉnh dung sai
Mỗi máy in 3D in lỗ to nhỏ khác nhau một chút. Trước khi in cả bộ, nên in thử một cụm nhỏ để chỉnh ba kích thước quan trọng:
- Lỗ trục Ø8: lỗ cho trục lọt khoảng Ø8.2–8.3, lỗ ép chặt khoảng Ø7.9–8.0.
- Ổ vòng bi 688: khoảng Ø16.1 để ép vừa tay.
- Lỗ ốc cấy M3: khoảng Ø4.0.
Bộ file STL sẽ có kèm mẫu thử dung sai này.
Sắp tới
Khi máy chạy thật, bài này sẽ có thêm ảnh chụp, video quay trên kênh YouTube và kết quả thử tải với vật khoảng 1kg. Máy tiếp theo là máy ép đai ốc nhiệt, dùng để cấy ốc đồng cho chính bàn xoay này và mọi máy sau.